来源:米兰体育免费版下载 发布时间:2026-10-02 17:25:52
米兰体育app下载:
1.本创造触及机械臂射骨机技能领域,特别触及一种配装全自动智能操控机械臂的射骨机。
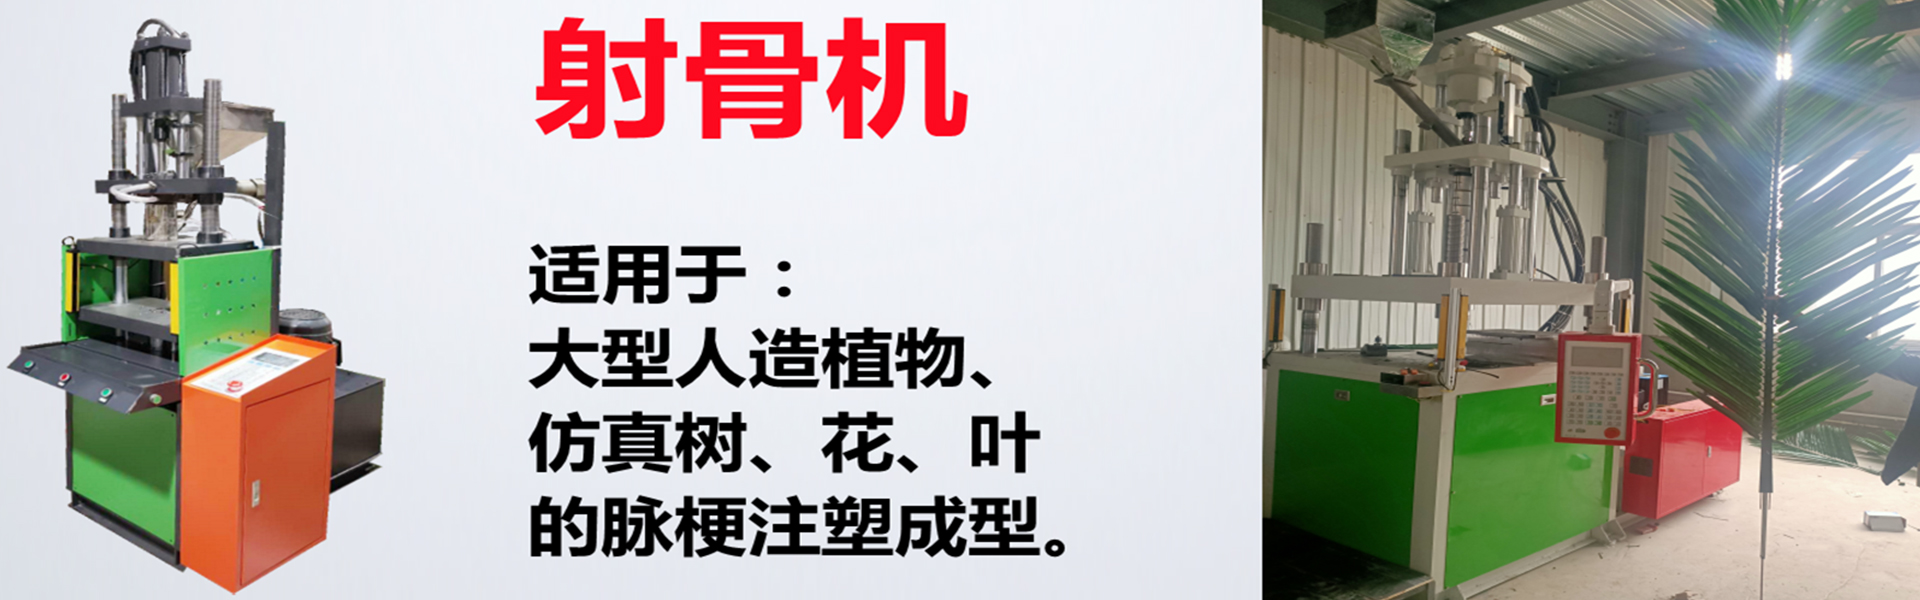
2.工厂自动化设备进入一个快速地发展阶段。现在很多的塑胶叶、草、花等人工装修美化产品在出产的悉数过程中运用射骨机进行成型。
3.现有揭穿号为cn6.8的一种合作机械手加装智能安全体系的射骨机,详细揭穿了:包含支架、焊接衔接在支架上的导轨、滑移衔接在导轨上的上模板及下模板、滑移衔接在导轨上的推板、螺丝固定在支架上的安全电眼、摆放于支架一侧的机械手设备,所述支架顶端衔接有榜首气缸,所述榜首气缸活塞杆与上模板固定衔接,所述推板接近下模板侧焊接设有顶模设备,所述顶模设备包含设置在上模板与下模板上的顶模孔,所述顶模孔内螺纹衔接有顶模杆,所述机械手坐落上下模板之间方位。该实用新型可经过安全电眼操控机械手的取料下料,替代人工的操作,削减射骨机在作业状态下,产生对人体形成风险的问题。
4.而现有的配装全自动智能操控机械臂的射骨机仅具有成型功用而不具有放料功用,因为放料方位依据现场状况需求实时改动,因而射骨机的方位和视点均需求调理,因而现有射骨机无法依据放料方位来实时调理射骨机结构的方位,为此咱们提出一种配装全自动智能操控机械臂的射骨机。
5.本创造的意图是未处理现存技能中存在配装全自动智能操控机械臂的射骨机仅具有成型功用而不具有放料功用,射骨机的方位和视点均需求调理,因而现有射骨机无法依据放料方位来实时调理射骨机结构的方位的缺陷,而提出的一种配装全自动智能操控机械臂的射骨机。
7.规划一种配装全自动智能操控机械臂的射骨机,包含机座,所述机座可经过螺钉衔接在外部装置面上,所述机座顶部固定装置有机架,所述机架上固定装置有操控器。
8.所述机架一侧设置有机械臂组织,所述机架上设置有驱动组织,所述驱动组织可驱动机械臂组织滚动,所述操控器可操控机械臂组织和驱动组织作业。
9.优选的,所述机械臂组织包含结构,所述结构坐落机架一侧,所述结构上一端开设有穿口,所述结构外一端固定装置有榜首转轴,所述榜首转轴可滚动装置在机架一侧,所述结构内设置有活动座,所述结构内设置有支撑板,所述支撑板两头别离固定衔接在结构的内侧,所述机械臂组织还包含射骨机组件。
10.优选的,所述射骨机组件包含射骨机杆,所述射骨机杆一端贯穿活动座并与活动座固定衔接,所述射骨机杆端部电性衔接有线组,所述线组另一端与操控器电性衔接,所述
结构内设置有两个距离设置的导向杆,所述导向杆贯穿活动座和支撑板,且所述导向杆端部别离固定装置在结构内侧,所述机械臂组织还包含驱动组件,所述驱动组件可驱动活动座沿着导向杆移动。
11.优选的,所述驱动组件包含u形框,所述u形框固定装置在活动座上,所述支撑板上固定装置有油缸,所述油缸的输出端固定装置在u形框上,所述油缸电性衔接至操控器,所述操控器可操控油缸作业。
12.优选的,所述结构上设置有物料配送组织,所述物料配送组织包含两个距离设置的机板,所述机板端部均固定装置在结构上,两个所述机板之间设置有两个距离散布的皮带轮,所述皮带轮上均固定装置有轮轴,所述轮轴端部别离可滚动装置在机板内侧,两个所述皮带轮上装置有皮带,沿着所述皮带上固定装置有多个等距设置的物料盒。
13.优选的,所述驱动组织包含第二转轴,所述第二转轴可滚动装置在机架一侧,所述第二转轴贯穿机架并与榜首转轴固连,所述第二转轴端部固定装置有冲突轮,所述机架一侧固定装置有两个上下距离散布的支座,所述支座一端均固定装置有矩形套,所述驱动组织还包含冲突驱动条,所述冲突驱动条贯穿两个矩形套,所述冲突驱动条与冲突轮啮合,所述驱动组织还包含驱动组件,所述驱动组件可驱动冲突驱动条。
14.优选的,所述驱动组件包含条形横板,所述条形横板固定装置在冲突驱动条底端部,所述条形横板底端设置有载板,所述载板一端固定装置在机架一侧,所述条形横板底部两头均固定装置有竖杆,所述竖杆下端贯穿载板,所述载板上固定装置有气缸,所述气缸的输出端固定装置在条形横板底部。
15.优选的,所述载板底部两头均固定装置有加强板,所述加强板下端均固定装置在机架上。
16.本创造提出的一种配装全自动智能操控机械臂的射骨机,有利作用在于:经过设置机械臂组织,发动油缸带动活动座和u形框沿着导向杆方向移动,然后调理活动座的方位,然后调理射骨机杆的方位,经过榜首转轴可绕其滚动,经过滚动榜首转轴可全体调理结构的视点,然后调理结构内的射骨机组件;
17.经过设置驱动组织,驱动组织作业时气缸作业并带动条形横板沿着竖杆方向上下移动,然后带动冲突驱动条向上移动,冲突驱动条可带动冲突轮滚动,冲突轮、第二转轴和榜首转轴连为一体,然后带动榜首转轴滚动,完成驱动榜首转轴滚动,经过滚动榜首转轴可全体调理结构的视点。
18.图1为本创造提出的一种配装全自动智能操控机械臂的射骨机的结构暗示图一。
19.图2为本创造提出的一种配装全自动智能操控机械臂的射骨机的结构暗示图二。
20.图3为本创造提出的一种配装全自动智能操控机械臂的射骨机的驱动组织的扩大暗示图。
21.图4为本创造提出的一种配装全自动智能操控机械臂的射骨机的机械臂组织的扩大结构暗示图。
22.图中:机座1、机架2、操控器3、结构4、榜首转轴5、活动座6、支撑板7、射骨机杆8、线、物料盒17、第二转轴
18、冲突轮19、支座20、矩形套21、冲突驱动条22、条形横板23、载板24、竖杆25、气缸26、加强板27。
23.下面将结合本创造施行例中的附图,对本创造施行例中的技能计划进行清楚、完整地描绘,明显,所描绘的施行例仅仅是本创造一部分施行例,而不是悉数的施行例。
25.参照图1-4,一种配装全自动智能操控机械臂的射骨机,包含机座1,机座1可经过螺钉衔接在外部装置面上,机座1顶部固定装置有机架2,机架2上固定装置有操控器3。
26.机架2一侧设置有机械臂组织,机架2上设置有驱动组织,驱动组织可驱动机械臂组织滚动,操控器3可操控机械臂组织和驱动组织作业。机械臂组织包含结构4,结构4坐落机架2一侧,结构4上一端开设有穿口,结构4外一端固定装置有榜首转轴5,榜首转轴5可滚动装置在机架2一侧,结构4内设置有活动座6,结构4内设置有支撑板7,支撑板7两头别离固定衔接在结构4的内侧,机械臂组织还包含射骨机组件。榜首转轴5可绕其滚动,经过滚动榜首转轴5可全体调理结构4的视点,然后调理结构4内的射骨机组件。
27.射骨机组件包含射骨机杆8,射骨机杆8一端贯穿活动座6并与活动座6固定衔接,射骨机杆8端部电性衔接有线内设置有两个距离设置的导向杆10,导向杆10贯穿活动座6和支撑板7,且导向杆10端部别离固定装置在结构4内侧,机械臂组织还包含驱动组件,驱动组件可驱动活动座6沿着导向杆10移动。驱动组件包含u形框11,u形框11固定装置在活动座6上,支撑板7上固定装置有油缸12,油缸12的输出端固定装置在u形框11上,油缸12电性衔接至操控器3,操控器3可操控油缸12作业。经过设置机械臂组织,发动油缸12带动活动座6和u形框11沿着导向杆10方向移动,然后调理活动座6的方位,然后调理射骨机杆8的方位,经过榜首转轴5可绕其滚动,经过滚动榜首转轴5可全体调理结构4的视点,然后调理结构4内的射骨机组件。
29.参照图1-4,作为本创造的另一优选施行例,与施行例1的不同之处在于,结构4上设置有物料配送组织,物料配送组织包含两个距离设置的机板13,机板13端部均固定装置在结构4上,两个机板13之间设置有两个距离散布的皮带轮14,皮带轮14上均固定装置有轮轴15,轮轴15端部别离可滚动装置在机板13内侧,两个皮带轮14上装置有皮带16,沿着皮带16上固定装置有多个等距设置的物料盒17。经过设置物料配送组织来对物料进行配送,经过滚动皮带轮14带动皮带16作业,然后带动多个物料盒17沿着皮带16往复周转运动,然后将物料运送至前端。
30.驱动组织包含第二转轴18,第二转轴18可滚动装置在机架2一侧,第二转轴18贯穿机架2并与榜首转轴5固连,第二转轴18端部固定装置有冲突轮19,机架2一侧固定装置有两个上下距离散布的支座20,支座20一端均固定装置有矩形套21,驱动组织还包含冲突驱动条22,冲突驱动条22贯穿两个矩形套21,冲突驱动条22与冲突轮19啮合,驱动组织还包含驱动组件,驱动组件可驱动冲突驱动条22。
31.驱动组件包含条形横板23,条形横板23固定装置在冲突驱动条22底端部,条形横板23底端设置有载板24,载板24一端固定装置在机架2一侧,条形横板23底部两头均固定安
装有竖杆25,竖杆25下端贯穿载板24,载板24上固定装置有气缸26,气缸26的输出端固定装置在条形横板23底部。载板24底部两头均固定装置有加强板27,加强板27下端均固定装置在机架2上。经过设置驱动组织,驱动组织作业时气缸26作业并带动条形横板23沿着竖杆25方向上下移动,然后带动冲突驱动条22向上移动,冲突驱动条22可带动冲突轮19滚动,冲突轮19、第二转轴18和榜首转轴5连为一体,然后带动榜首转轴5滚动,完成驱动榜首转轴5滚动,经过滚动榜首转轴5可全体调理结构4的视点。
32.以上所述,仅为本创造较佳的详细施行方法,但本创造的维护规模并不限制于此,任何了解本技能领域的技能人员在本创造揭穿的技能规模内,依据本创造的技能计划及其创造构思加以同等替换或改动,都应包括在本创造的维护规模以内。
上一篇: 尽力习惯他的尺度
下一篇: 一种射骨机用上料装置的制作方法